Робот-паллетайзер мешков
*Базовая стоимость указана для самовывоза со склада
*НДС включается в стоимость по условиям поставки
PL-003 работает с упаковкой, которая уже наполнена и закрыта. Конвейер передаёт мешок к зоне ориентирования, а манипулятор захватывает его и укладывает на паллету. Робот здесь отвечает за формирование транспортного места; насыпной продукт не проходит через его рабочие органы. Поэтому при выборе смотрят на размеры и форму готового мешка, а не выбирают машину по одному лишь названию муки, крупы или комбикорма внутри.
В составе описанного производителем комплекса предусмотрены выравнивание, буферная подача, позиция захвата, манипулятор и система подачи поддонов. Поставляемая комплектация определяется проектом. Подготовка мешка перед захватом существенна: если тара приходит с разной толщиной, завернутым швом или неустойчивой формой, роботу сложнее повторять укладку по одному рисунку. Сначала проверяют качество упаковки на выходе фасовочной машины, затем выбирают оснастку и порядок перемещения.
Исходные данные для выбора робота:
- масса и размеры наполненного мешка, материал наружного слоя и прочность шва;
- темп и направление подачи готовой тары от каждой упаковочной линии;
- размер и конструкция паллеты, число мешков в ряду и слоёв;
- частота смены формата и требуемое время переналадки;
- доступная площадь для конвейера, зоны манипулятора и вывода паллеты.
Роботизированная укладка отличается от верхней послойной схемы PL-001: здесь главное действие выполняет манипулятор, который переносит упаковку к месту в штабеле. У моделей различаются паспортные темпы и состав операций подготовки слоя. Сравнивать их следует на одной и той же таре, при одинаковом режиме фасовки и требованиях к готовой паллете, а не по одному рекламному числу.
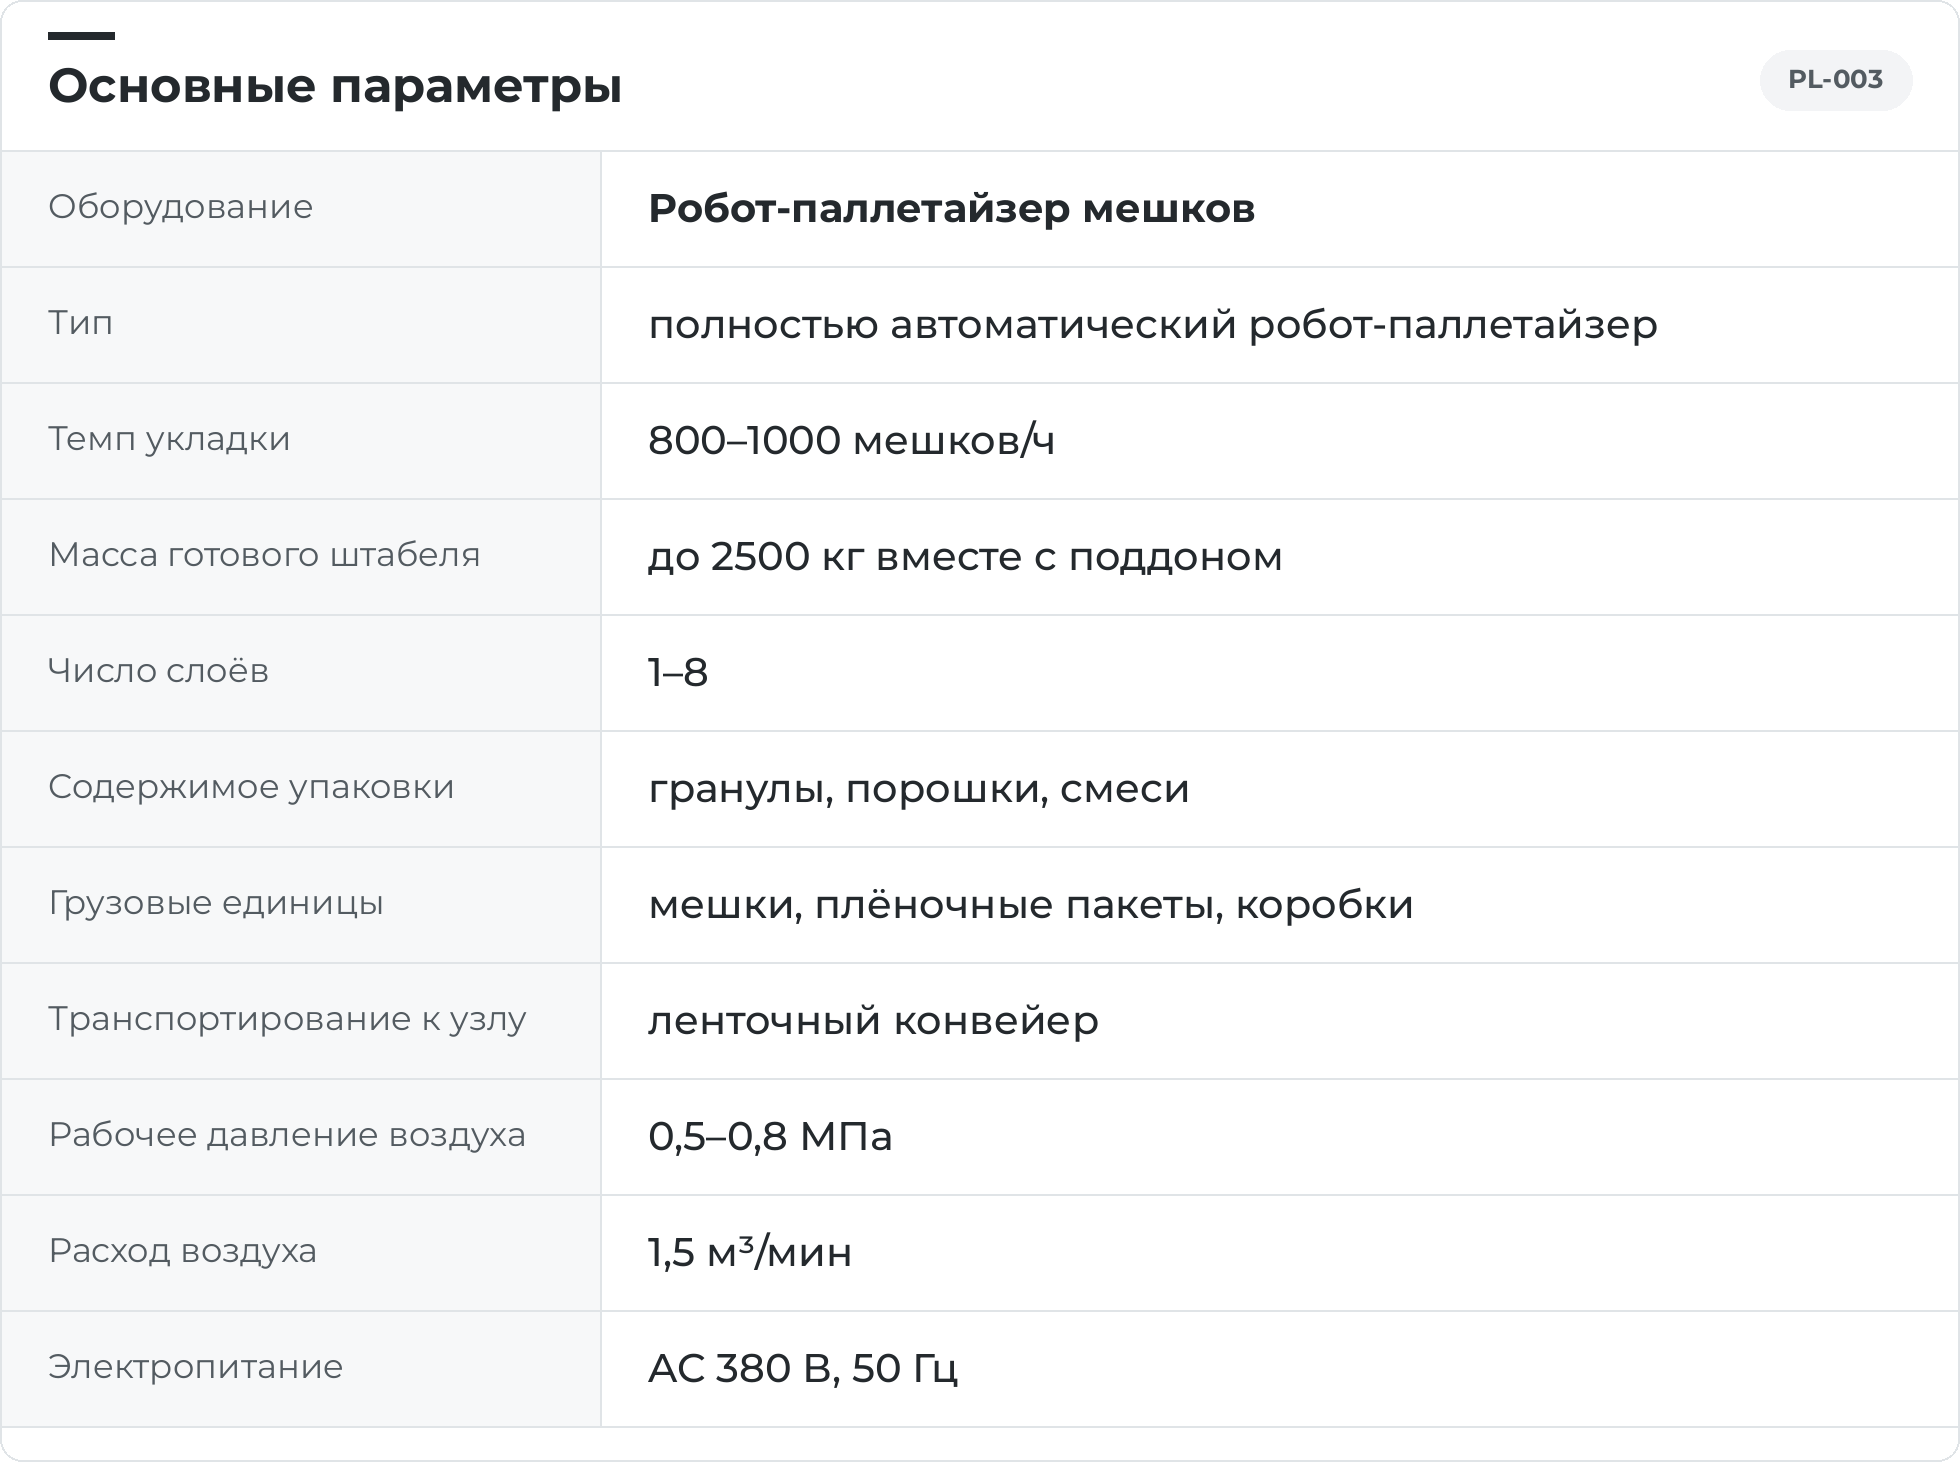
Робот PL-003 выполняет паллетирование в полностью автоматическом режиме. Темп укладки мешков составляет 800–1000 мешков/ч. Готовый штабель включает 1–8 слоёв и имеет массу до 2500 кг вместе с поддоном.
Для транспортирования к узлу укладки используется ленточный конвейер. Оборудование предназначено для мешков, плёночных пакетов и коробок с гранулами, порошками или смесями.
Пневмосистема работает при давлении 0,5–0,8 МПа и расходе воздуха 1,5 м³/мин. Электропитание робота — AC 380 В, 50 Гц.
Робот-паллетайзер укладывает закрытые мешки, плёночные пакеты или коробки на поддон. Упаковка поступает по ленточному конвейеру к месту захвата, затем манипулятор переносит её в заданную позицию.
Перед захватом мешок ориентируют и выравнивают. Если после закрытия он выходит вертикально, в линии требуется перевод в положение, подходящее для дальнейшей подачи. Состав подготовительных конвейеров и устройств определяется компоновкой.
Штабель содержит 1–8 слоёв и имеет массу до 2500 кг с учётом поддона. Этот показатель относится к готовой паллете, а не к грузоподъёмности одного захвата. Допустимую массу и геометрию единичной упаковки определяют для выбранной оснастки.
Рисунок размещения, подготовка тары и своевременная смена паллет влияют на результат всей линии. Обмотка и маркировка груза выполняются отдельными узлами, если они предусмотрены проектом.
Особенности формирования паллеты:
- Перемещение упаковки манипулятором в заданные точки рисунка укладки.
- Возможность согласовать раскладку с рабочим форматом мешка и поддона.
- Автоматическое формирование штабеля из предварительно подготовленной закрытой тары.
Для укладки мешков указан темп 800–1000 мешков/ч. Фактический выпуск зависит от формы упаковки, работы захвата, подачи по конвейеру и времени смены паллет. Скорость для другого типа тары определяется отдельно.
Последовательность укладки:
- Закрытая упаковка поступает на подающий конвейер.
- Мешок приводится в положение, подходящее для захвата, и выравнивается.
- Манипулятор фиксирует подготовленную упаковку.
- Робот переносит её на паллету и размещает по заданному рисунку.
- Переносы повторяются до завершения штабеля, после чего готовая паллета выводится.
Изменение размера или формы мешка требует проверки захвата и раскладки. Смена поддона и задержка следующего участка должны учитываться в управлении подачей: номинальная скорость отдельных переносов не равна непрерывной выработке всей смены.
Что укладывает PL-003?
Модель паллетирует готовую упаковку: мешки, коробки и плёночные пакеты. Для упаковочных мешков указана скорость 800–1000 единиц в час. Машина не фасует продукт и не закрывает тару; эти операции завершаются до подачи к роботу.
Чем робот отличается от послойного паллетайзера?
В PL-003 манипулятор переносит мешок с позиции захвата к месту на паллете. PL-001 с верхней подачей группирует мешки и передаёт сформированный слой. Их темпы 800–1000 и 1200–1600 мешков в час относятся к разным конструкциям и условиям.
Какую массу может поднимать один захват?
Допустимая масса одного захвата определяется исполнением робота и оснастки. Предел до 2500 кг относится ко всему штабелю вместе с поддоном, а не к одной переносимой упаковке. Грузоподъёмность, размеры мешка и подходящий захват подтверждают для конкретного исполнения робота.
Можно ли менять размер мешка и паллеты?
Рисунок укладки настраивается через интерфейс управления. Диапазон размеров упаковки и совместимость захвата с разными форматами определяются исполнением робота. Подготовьте образцы каждого мешка и чертежи паллет. На испытании проверьте укладку, время переналадки и доступность настроек оператору.
Зачем выравнивать мешок перед роботом?
Роботу нужна предсказуемая форма тары на позиции захвата. Выравнивание распределяет содержимое и уменьшает различие в толщине мешков, которое иначе может перейти в неровный штабель. Режим давления выбирают так, чтобы не повредить упаковку и продукт.
Сколько слоёв можно уложить?
Для PL-003 указано от одного до восьми слоёв. Число мешков в каждом слое и итоговая высота зависят от размеров наполненного мешка и выбранной паллеты. Масса готового груза вместе с поддоном не должна превышать установленный для модели предел 2500 кг.
Что происходит при смене пустой паллеты?
При комплектации магазином пустых поддонов нижний поддон отделяется от пачки и подаётся в рабочую зону. Ёмкость магазина, время перехода и способ пополнения зависят от комплектации. Для проектирования укажите запас паллет на смену и маршрут вывода готовой продукции.
Какие подключения требуются?
Указаны питание AC 380 В, 50 Гц и сжатый воздух 0,5–0,8 МПа при расходе 1,5 м³/мин. Проверяйте доступный расход одновременно с другими потребителями цеха. Для монтажного проекта получите установленную мощность в кВт, электрическую схему, план рабочей зоны и точки присоединения конкретной поставки.
Как проверить обещанные 800–1000 мешков в час?
На испытании задайте конкретный мешок, рисунок укладки и поддон. Измеряйте не только перенос манипулятора, но и подготовку тары, подачу пустой паллеты, вывод готовой, остановки и смену формата. Затем сравните результат за рабочую серию с требуемым выпуском вашего фасовочного участка.
Что предоставить для расчёта роботизированной линии?
Передайте наполненные образцы мешков, массу и размеры каждого формата, фотографии рабочего шва, размеры паллет и требуемую высоту груза. Добавьте темп упаковки, частоту смены продукта, план помещения, доступные электрические и пневматические сети и маршрут вывода паллет. Попросите показать на чертеже рабочую зону, захват и состав устройств подготовки мешка.